

CCF YOCSEF太原技术论坛|煤矿轮足机器人防爆技术破局:从场景需求到下井准入
2026年9月18日,CCF YOCSEF太原技术论坛《煤矿轮足机器人防爆技术破局:从场景需求到下井准入》在山西大学大同校区举办。本次论坛由CCF YOCSEF太原AC学术秘书刘佳佳和AC副主席陈路担任执行主席,设置主会场与分会场:来自高校、科研院所、煤矿行业企业和机器人产业领域的代表齐聚主会场,山西大学人工智能学院100名学生代表也于主会场现场参会,其余近300名学生在分会场同步参与论坛。参会人员聚焦轮足机器人煤矿井下典型应用场景、防爆技术对机器人作业能力约束以及“轻量化-稳健性”协同的防爆技术落地路径等现实问题开展开放思辨,探寻轮足机器人从场景适配、技术验证走向防爆准入与井下实际应用的可行路径。
|
|
|


图1 “煤矿轮足机器人防爆技术破局:从场景需求到下井准入”技术论坛
开场介绍:
曹旭(大同市人大副主任)、钱宇华(山西大学副校长,YOCSEF太原 2013-2014 AC副主席)为论坛作开场介绍,陈路(山西大学、YOCSEF太原 2026-2027 AC副主席)介绍CCF YOCSEF文化及平等思辨规则。
|
|


图2 曹旭开场发言 图3 钱宇华开场发言
引导发言:
本次论坛设置三场引导发言,嘉宾结合实践探索交流经验与观点:
1、王瑞平(中国科学院计算技术研究所)《面向开放世界可泛化的具身导航与可靠操纵》
围绕开放世界机器人智能的主动感知、开放任务与动态适应,介绍空间环境建模、视觉语言导航以及机器人技能学习与自主扩展等研究,重点探讨机器人在陌生动态环境中的自主导航、任务泛化和可靠操纵能力。结合煤矿抢险救援等危险场景,指出具身智能技术仍需加强真实环境验证与产业协同,推动相关研究由仿真和实验验证走向实际场景应用。

图5 王瑞平发言
2、王振福(山西焦煤集团有限责任公司)《煤矿用具身智能装备的典型应用场景及技术瓶颈》
结合煤矿井下真实环境,分析现有矿用机器人在地形适应、检测能力和前端综合分析方面的不足,提出长距离设备巡检、复杂环境巡检和危险区域探测三类典型应用场景。指出轮足式结构能够兼顾平整路面的快速节能通行与复杂地形越障,并将传感器外露与防护、防爆与续航、井下定位定向以及现场数据不足导致的训练困难,归纳为矿用具身智能装备落地面临的四项关键瓶颈。

图6 王振福发言
3、姜杰翔(上海宇宙畅游机器人有限公司)《矿井场景下的四足机器人安全适配与工程化落地探究》
基于煤矿巡检场景验证,指出防爆密封会对整机重量、能耗和温升产生连锁影响。以关节、减速器和驱动器等核心部件自主研发为基础,通过结构、散热与运动控制协同优化,探索整机轻量化与稳定运行路径。进一步介绍免预先建图巡检、快速部署和异常处置方案,强调矿井机器人落地需统筹任务执行、防爆边界、能量约束与故障安全,并持续开展整机验证和现场迭代。

图7 姜杰翔发言
引导发言结束后,全体参会人员合影留念。
|
|

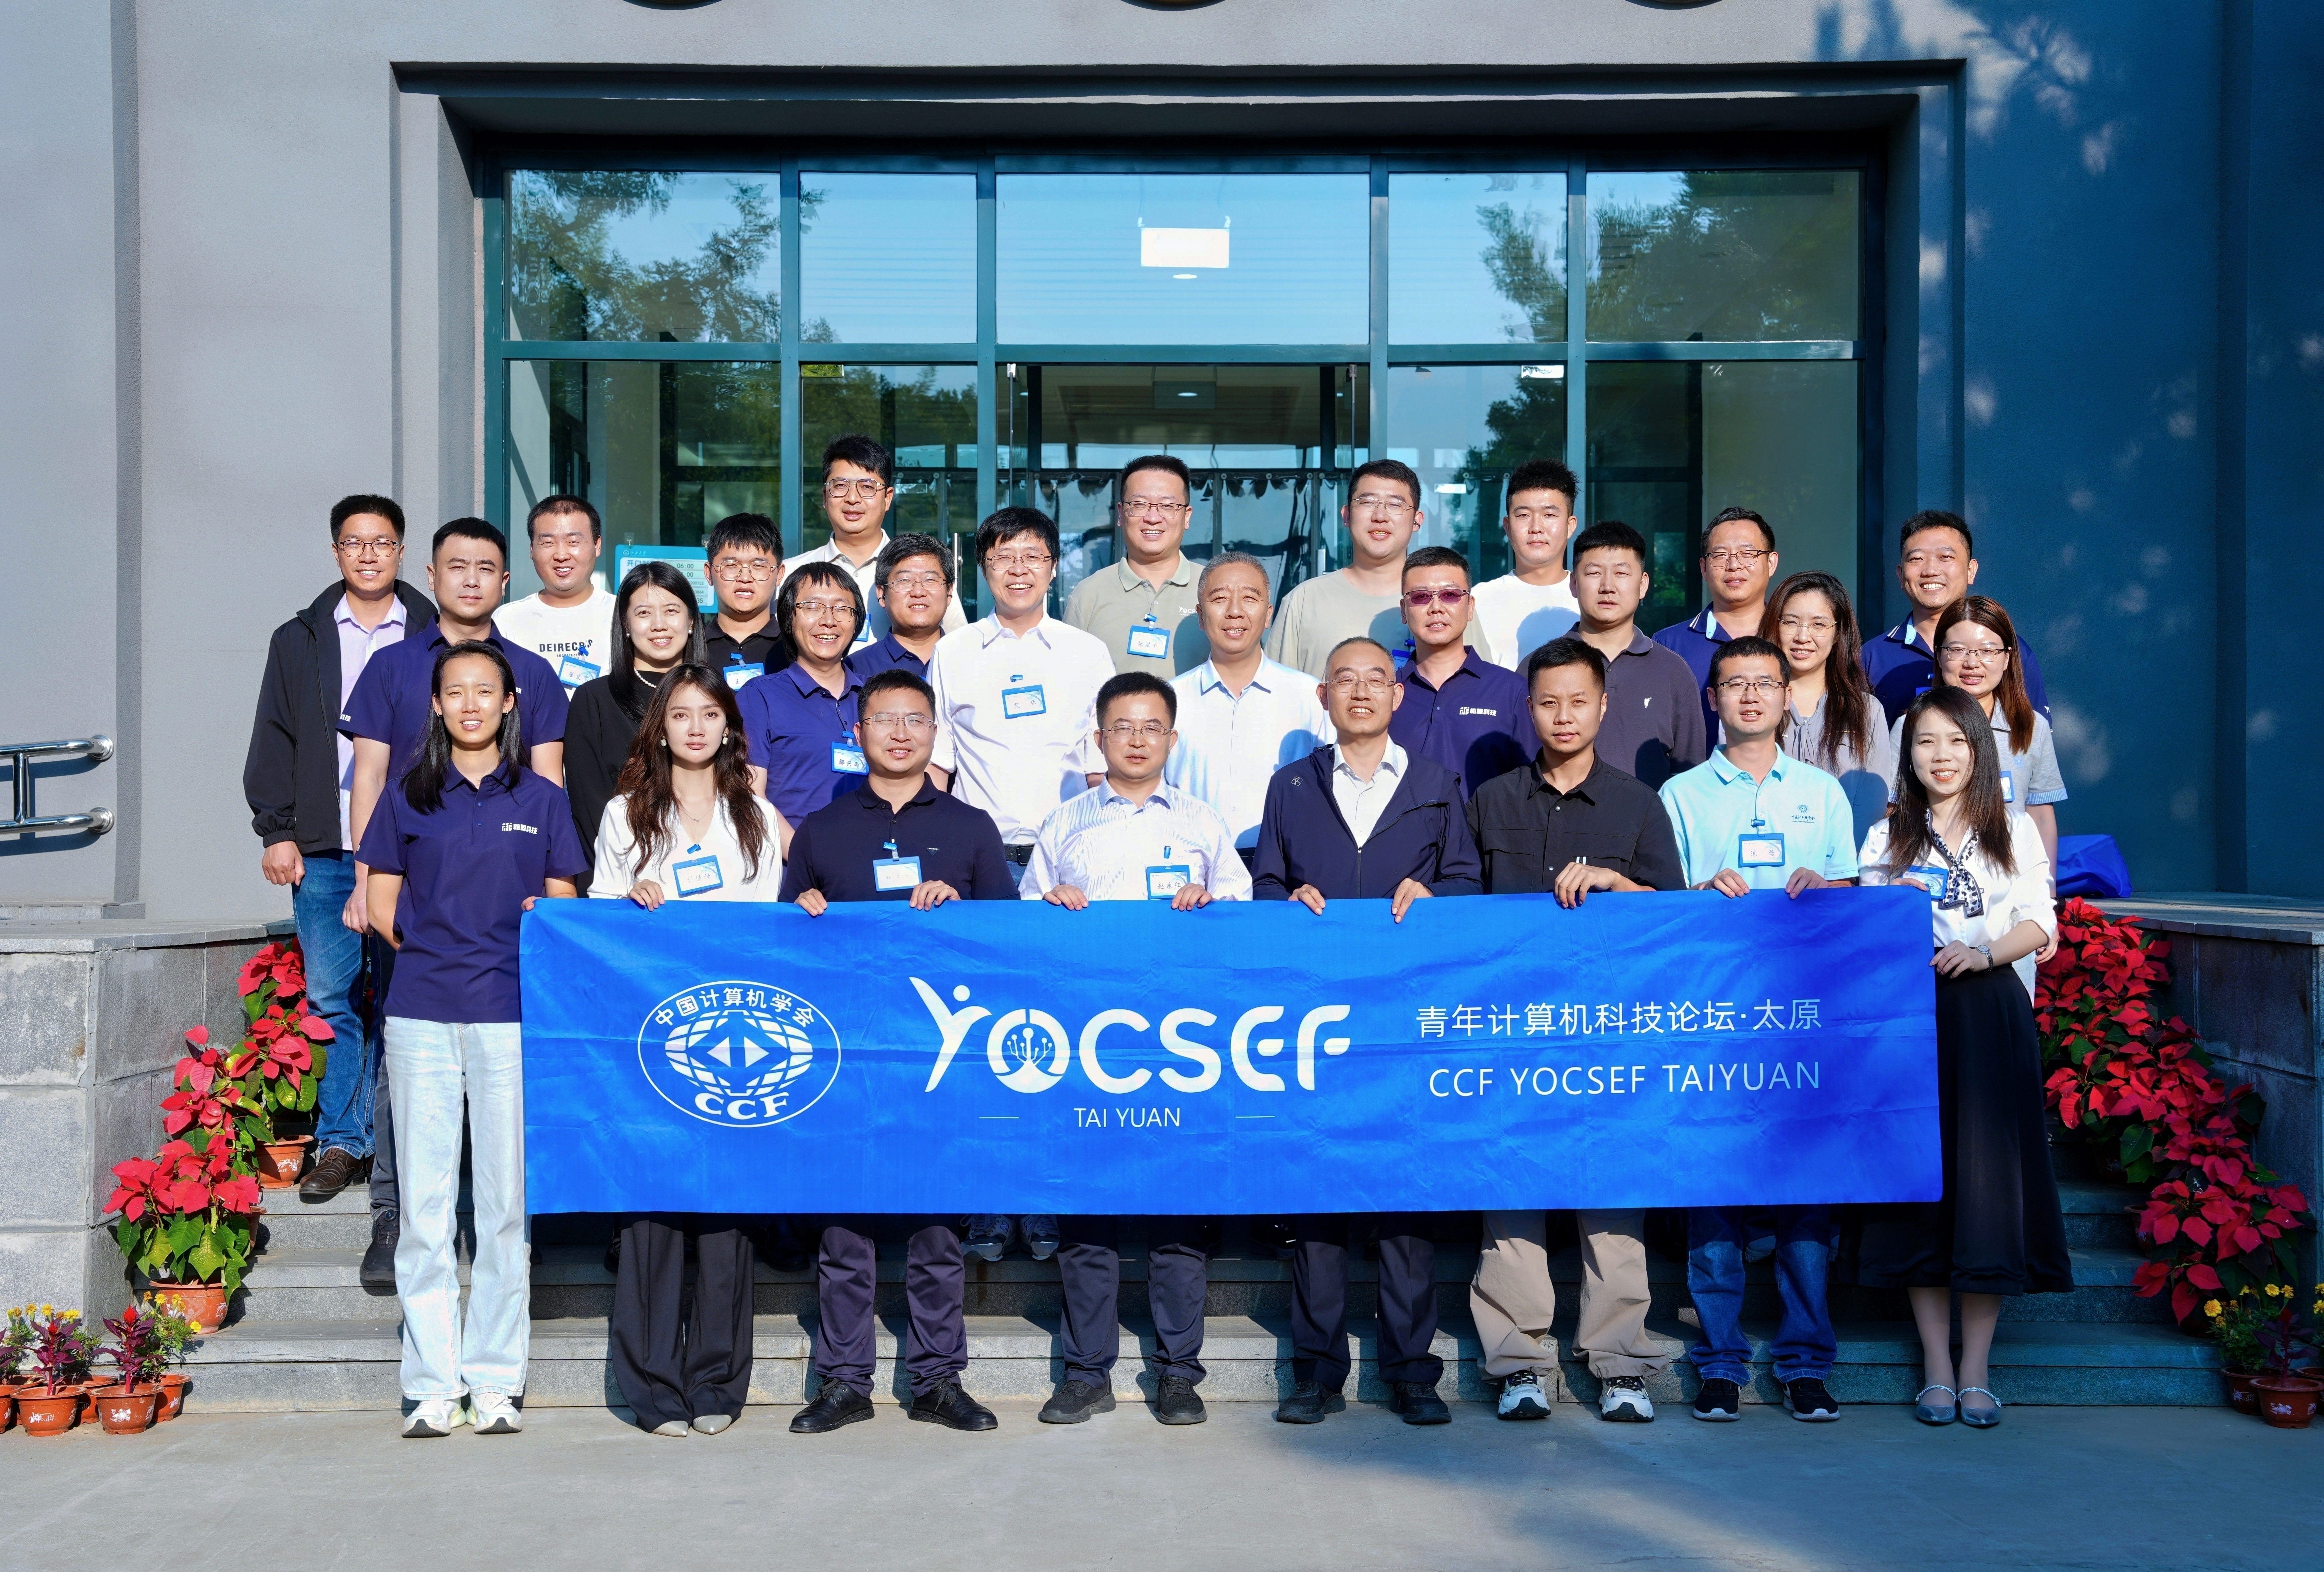
图8 嘉宾合影
思辨环节:
思辨环节邀请张玉龙(太原理工大学)、赵永红(太原煤科检测技术有限公司)、任建吉(河南理工大学)担任特邀嘉宾,与现场参会人员围绕三项核心议题展开深入研讨。
|
|
|
|
|
|
|
|
|


图9 思辨环节
议题一:煤矿井下适配轮足机器人的典型场景有哪些?对应提出了哪些核心技术要求?
煤矿井下环境复杂、任务类型多样,对机器人的通行、感知、作业与安全能力提出较高要求。轮足机器人如何选择合适的应用场景,并形成与井下工况相匹配的技术能力,是实现落地应用的关键。
观点一:事故应急最能体现轮足机器人的应用价值。灾后井下可能出现道路受阻、环境参数不明、人员位置难确定及通信链路受损等情况,需要重点解决“进不去、测不准、看不清、找不见、报不回”等难题,对越障、环境感知、生命探测、定位与通信能力提出更高要求。
观点二:应急场景复杂、偶发且难以充分复现,现阶段更适合从巷道巡检、设备检测和辅助作业等相对可控的任务切入,在持续运行中发现防爆、续航、感知和地形适应等问题,逐步完善机器人能力后再向高危场景拓展。
共识观点:轮足机器人的应用宜遵循由易到难、逐步迭代的路径,先在日常生产场景中积累运行数据、验证可靠性和适应能力,再逐步延伸至事故应急和灾后救援等复杂任务。
在核心技术要求上:重点涉及复杂环境感知与自主定位、复杂地形通行与越障、精准作业、防爆安全和续航能力;面向灾后场景,还需进一步提升自主决策、通信中继及多机器人协同能力。
议题二:现有防爆技术从哪些维度限制了轮足机器人的井下作业能力?
煤矿井下防爆要求贯穿结构设计、动力供给、感知防护和整机认证等多个环节,其影响并非局限于安全防护本身,而会进一步影响轮足机器人的整体作业能力。
观点一:防爆要求首先对机器人本体性能形成约束。为满足密封、防护和隔爆要求,机器人通常需增加壳体和防护结构,导致整机增重、关节负载上升;同时,电池容量和材料选择受安全规范限制,使轻量化、机动性和续航能力难以兼顾。
观点二:防爆防护与井下复杂环境会共同影响机器人的感知能力。摄像头、雷达等传感器在满足防爆和密封要求后,探测性能可能受到影响,再叠加粉尘附着、电磁干扰等因素,容易造成感知精度下降,进一步影响定位、导航和任务执行。针对上述问题,可通过传感器防护与清洁、多模态感知和算法补偿等方式提升环境适应能力。
共识观点:防爆不能作为单一部件问题处理,而应从整机层面统筹结构、供能、感知、计算与任务需求,根据具体场景合理配置功能,在防爆安全与机器人作业性能之间寻求平衡。
现实痛点在于:轮足机器人专门的认证规则和检验依据尚不完善,从部件防爆到整机准入仍需经过工业性试验与正式认证。相关工作需要机器人企业、矿方、科研机构及检测认证单位协同推进。
议题三:如何构建“轻量化-稳健性”协同的防爆技术落地路径?
轮足机器人下井既要满足防爆要求,又要兼顾重量、续航、感知与作业可靠性,轻量化和稳健性需要在整机设计阶段同步考虑。
观点一:轻量化应从整机系统架构入手,而非单纯依赖结构减重。针对电池、电机、传感器等部件,可采用差异化防爆设计,并利用固定感知设施、外部通信与算力资源分担部分功能,减少机载设备数量与负载,同时保持必要作业能力。
观点二:稳健性应以具体场景和安全边界为基础分级实现。针对巡检、侦查等任务,可优先采用成熟可靠的感知、通信与控制方式,在保证任务完成和安全运行的前提下,再逐步提升自主感知、决策与控制能力,避免功能过度集成带来的重量、功耗和复杂度增加。
共识观点:轻量化与稳健性并非简单取舍,而应围绕具体任务统一确定功能配置、性能边界和防爆要求,在安全红线内实现结构、供能、感知、通信与控制的协同优化。
在工程化路径上:应按照“样机验证—模拟场景测试—工业性试验—防爆认证—井下试验”的过程逐步推进。当前仍需补充极端环境数据,完善测试评价方法以及场景验证与认证准入之间的衔接机制。
|
|
|


图10 主会场和分会场思辨现场
论坛总结:
董云云(太原理工大学、YOCSEF太原 2026-2027 AC主席)、范举(中国人民大学、YOCSEF总部 2026-2027 AC主席)、钱宇华(山西大学,YOCSEF太原 2013-2014 AC副主席)先后对整场论坛进行总结。本次论坛立足煤矿井下真实工况,围绕轮足机器人的应用场景、技术适配、防爆准入与工程化落地展开深入研讨,系统梳理了制约其井下应用的关键问题。论坛形成共识:轮足机器人应以真实作业需求为牵引,以防爆安全为前提,统筹轻量化、稳健性与作业能力,并沿着“样机验证—模拟场景测试—工业性试验—防爆认证—井下试验”的路径稳步推进。后续将持续深化产学研协同,为相关技术攻关、标准建设与实际应用提供参考。
|
|
|


图11 论坛总结
本次论坛的顺利举办,得到了山西大学人工智能学院、山西柏腾科技有限公司的大力支持。
|
|


图12 合作单位颁发感谢证书
活动信息:
论坛主题:煤矿轮足机器人防爆技术破局:从场景需求到下井准入
执行主席:刘佳佳(山西柏腾科技有限公司、YOCSEF太原 2026-2027 AC学术秘书)、陈路(山西大学、YOCSEF太原 2026-2027 AC副主席)
开场介绍:曹旭(大同市人大副主任)、钱宇华(山西大学副校长、YOCSEF太原 2013-2014 AC副主席)
引导发言:王瑞平(中国科学院计算技术研究所)、王振福(山西焦煤集团有限责任公司)、姜杰翔(上海宇宙畅游机器人有限公司)
思辨环节:张玉龙(太原理工大学)、赵永红(太原煤科检测技术有限公司)、任建吉(河南理工大学、YOCSEF郑州 2024-2025 AC主席)
论坛总结:董云云(太原理工大学、YOCSEF太原 2026-2027 AC主席)、范举(中国人民大学、YOCSEF总部 2026-2027 AC主席)、钱宇华(山西大学、YOCSEF太原 2013-2014 AC副主席)
时间:2026-09-18
地点:山西大学大同校区守正楼225室
主办单位:中国计算机学会
组织机构:CCF YOCSEF太原学术委员会




 京公网安备 11010802032778号